Ученые ТУСУРа разработали «глаза» для роботов, которые помогут им ориентироваться в условиях плохой видимости

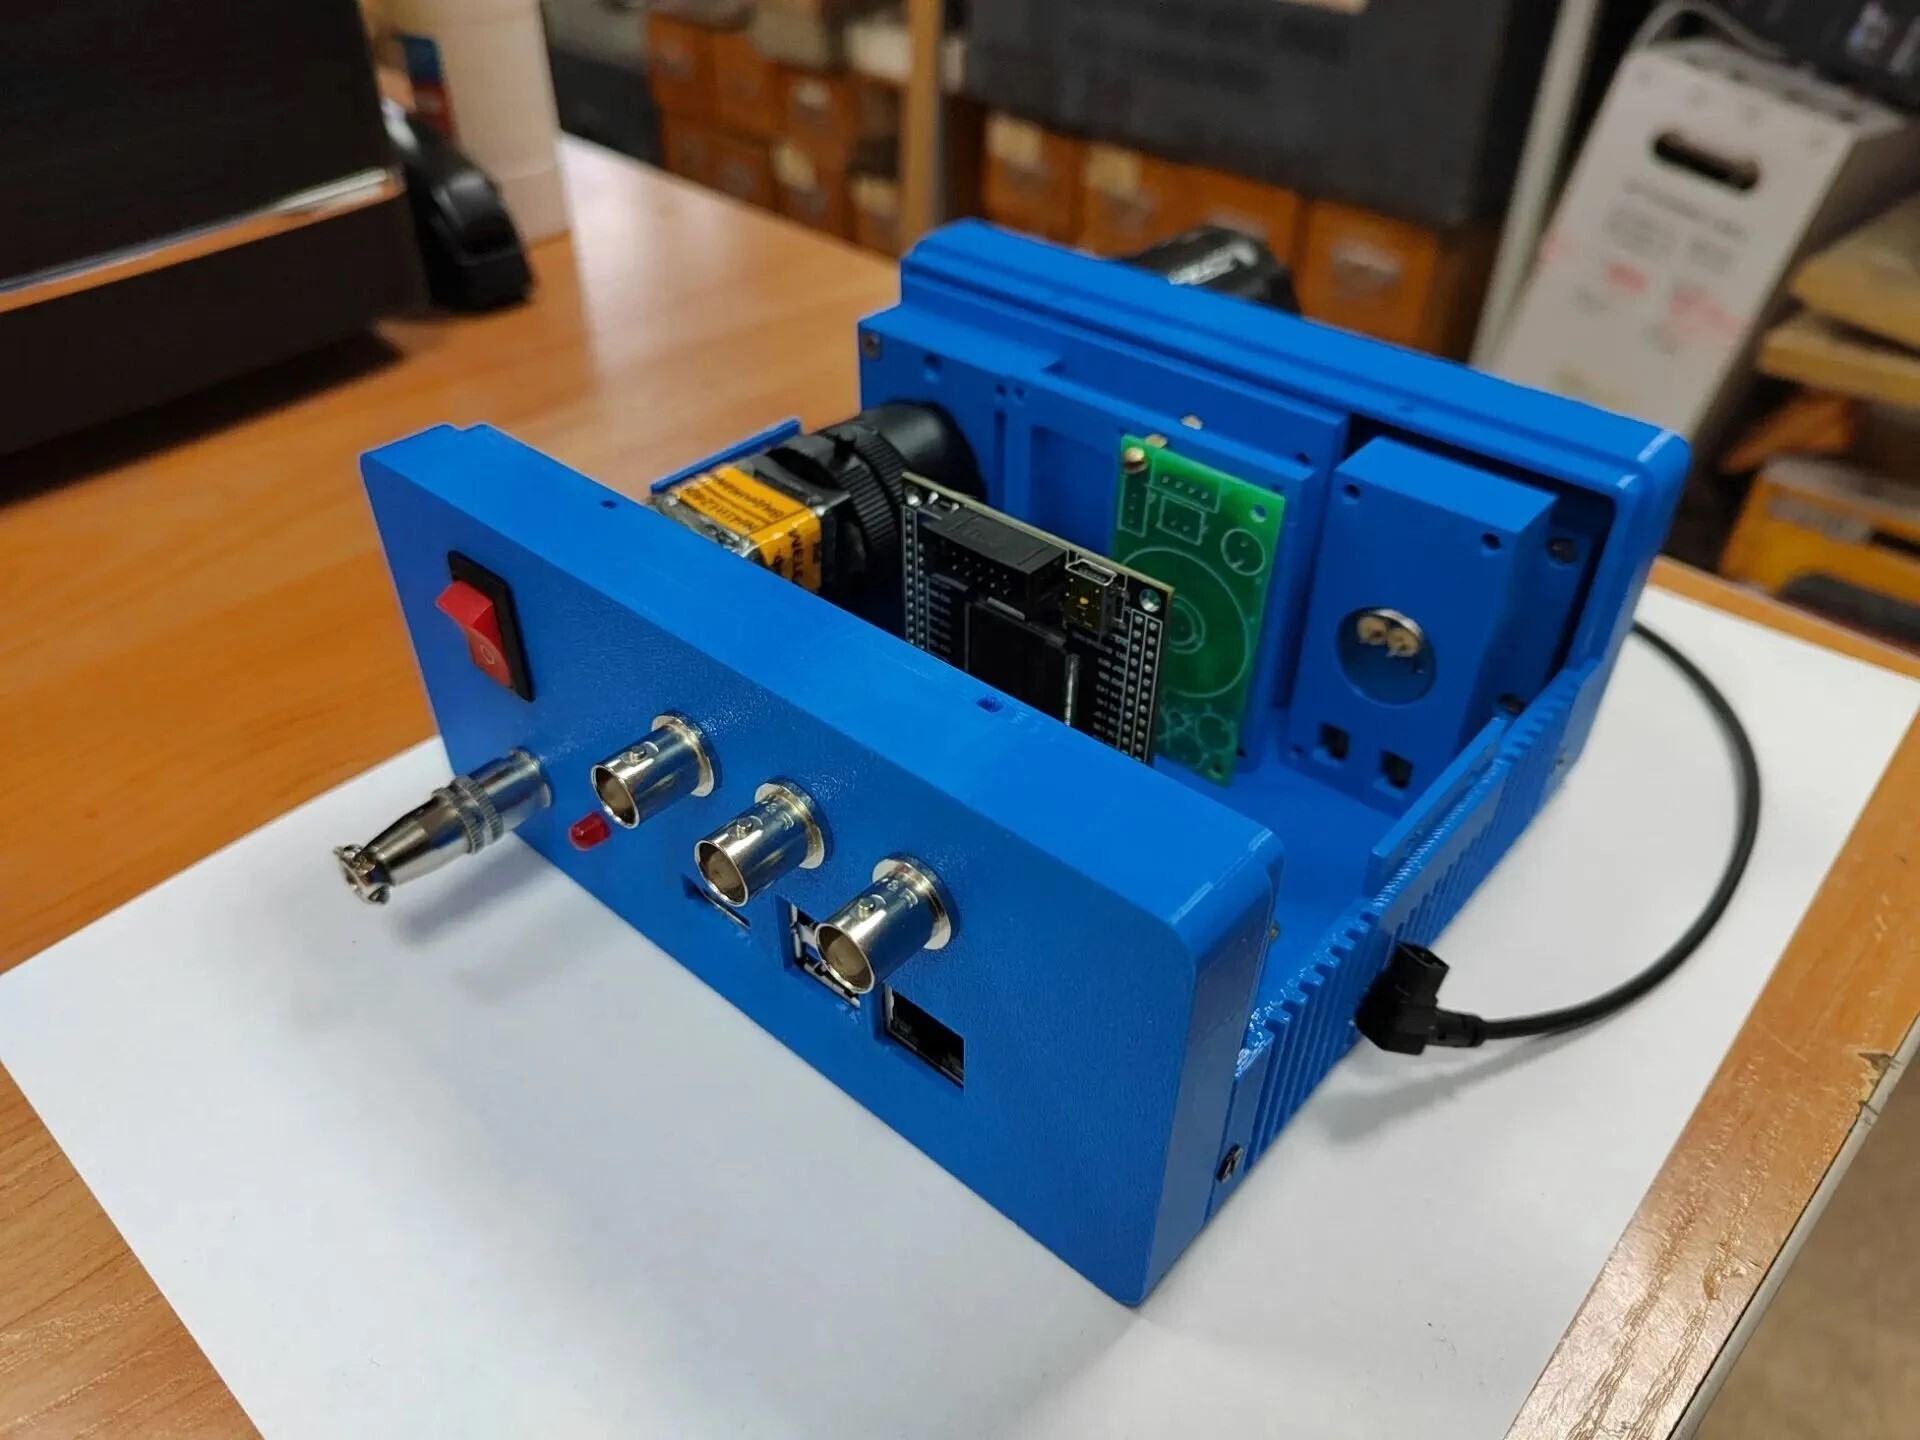
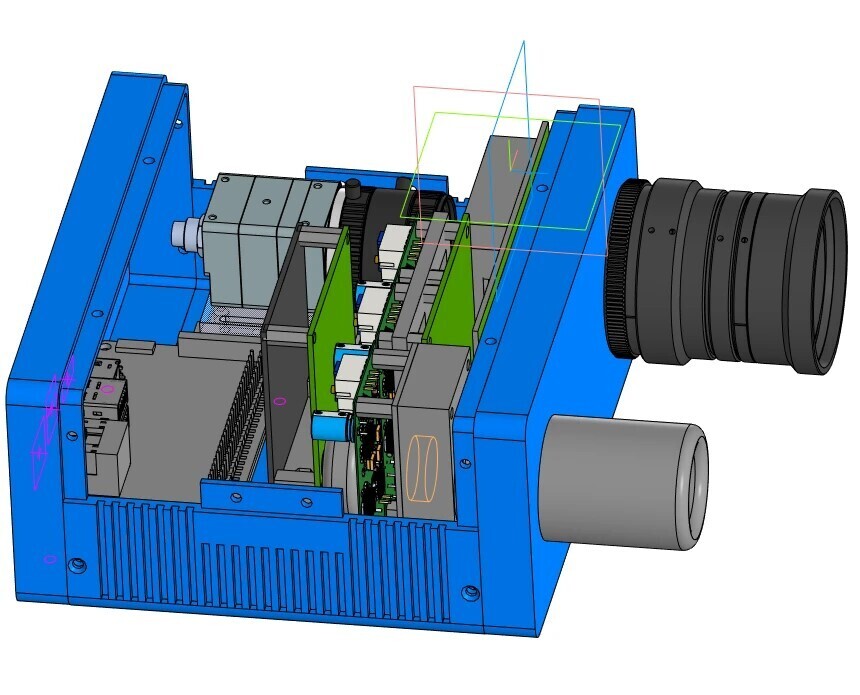
В Томском госуниверситете систем управления и радиоэлектроники разработана малогабаритная активно-импульсная телевизионная измерительная система для задач навигации мобильных роботов и автономных транспортных средств. Устройство, созданное в рамках инициативного проекта программы «Приоритет 2030» поможет роботам и беспилотным системам ориентироваться в условиях плохой видимости.
В 2025 году коллектив ученых кафедры телевидения и управления (ТУ) получил патент на способ формирования изображения карты дальностей до наблюдаемых объектов в рассеивающих средах. В этом году ученые завершили работу над компактным устройством, которое может стать «глазами» беспилотных систем, позволяя им строить карты глубин в режиме реального времени.
«Карты глубин нужны, чтобы видеть расстояние до каждого наблюдаемого объекта. Это активно используется в робототехнике, беспилотном транспорте, чтобы они понимали, где препятствие и как построить свою траекторию, чтобы его объехать», - рассказывает доцент кафедры ТУ, заведующий лабораторией «Телевизионная автоматика» Вячеслав Капустин.
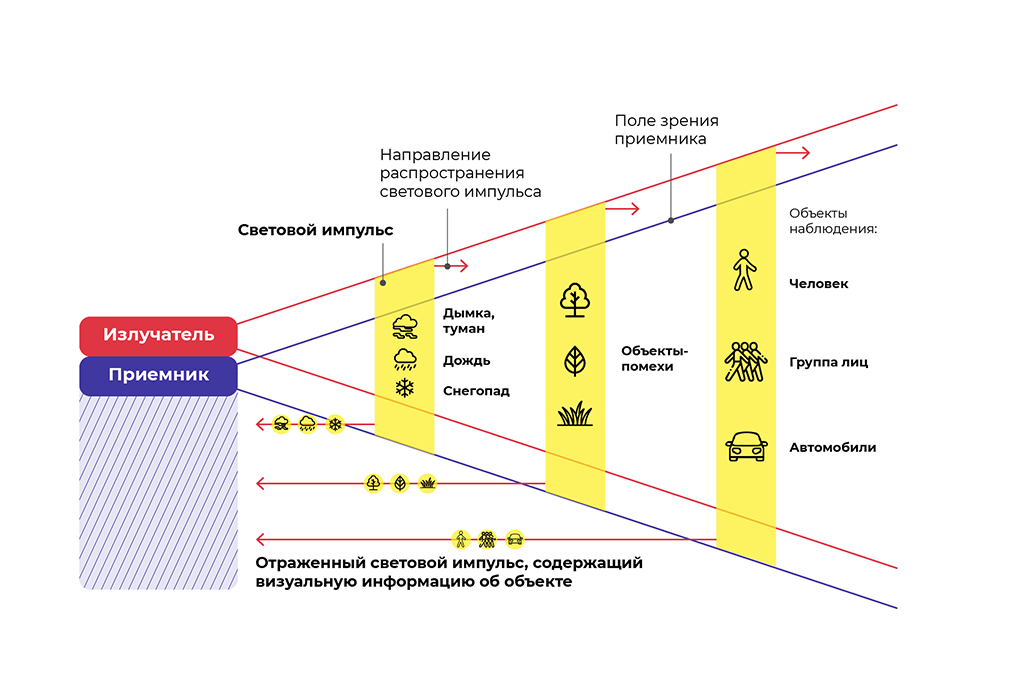
Большинство из существующих приборов для построения карт глубин способны работать только в условиях хорошей видимости (прозрачности среды). Так же существуют системы, которые упрощают видимость в тумане, но при этом они либо вообще не способны строить карты глубин, либо строят их с низкой детализацией. Ученые ТУСУРа создали систему, которая позволяет строить карту глубин с высокой детализацией и скоростью, причем делает это в условиях плохой видимости (отсутствие освещения, туман, задымление, условия видения под водой).
Ранее ученые провели успешные испытания лабораторного образца системы в аэрозольной камере Института оптики атмосферы им. В.Е. Зуева СО РАН, где создавались условия плотного тумана и задымления. В этом году завершена работа над опытным образцом малогабаритной активно-импульсной телевизионной измерительной системы, который можно будет испытывать в реальных условиях.
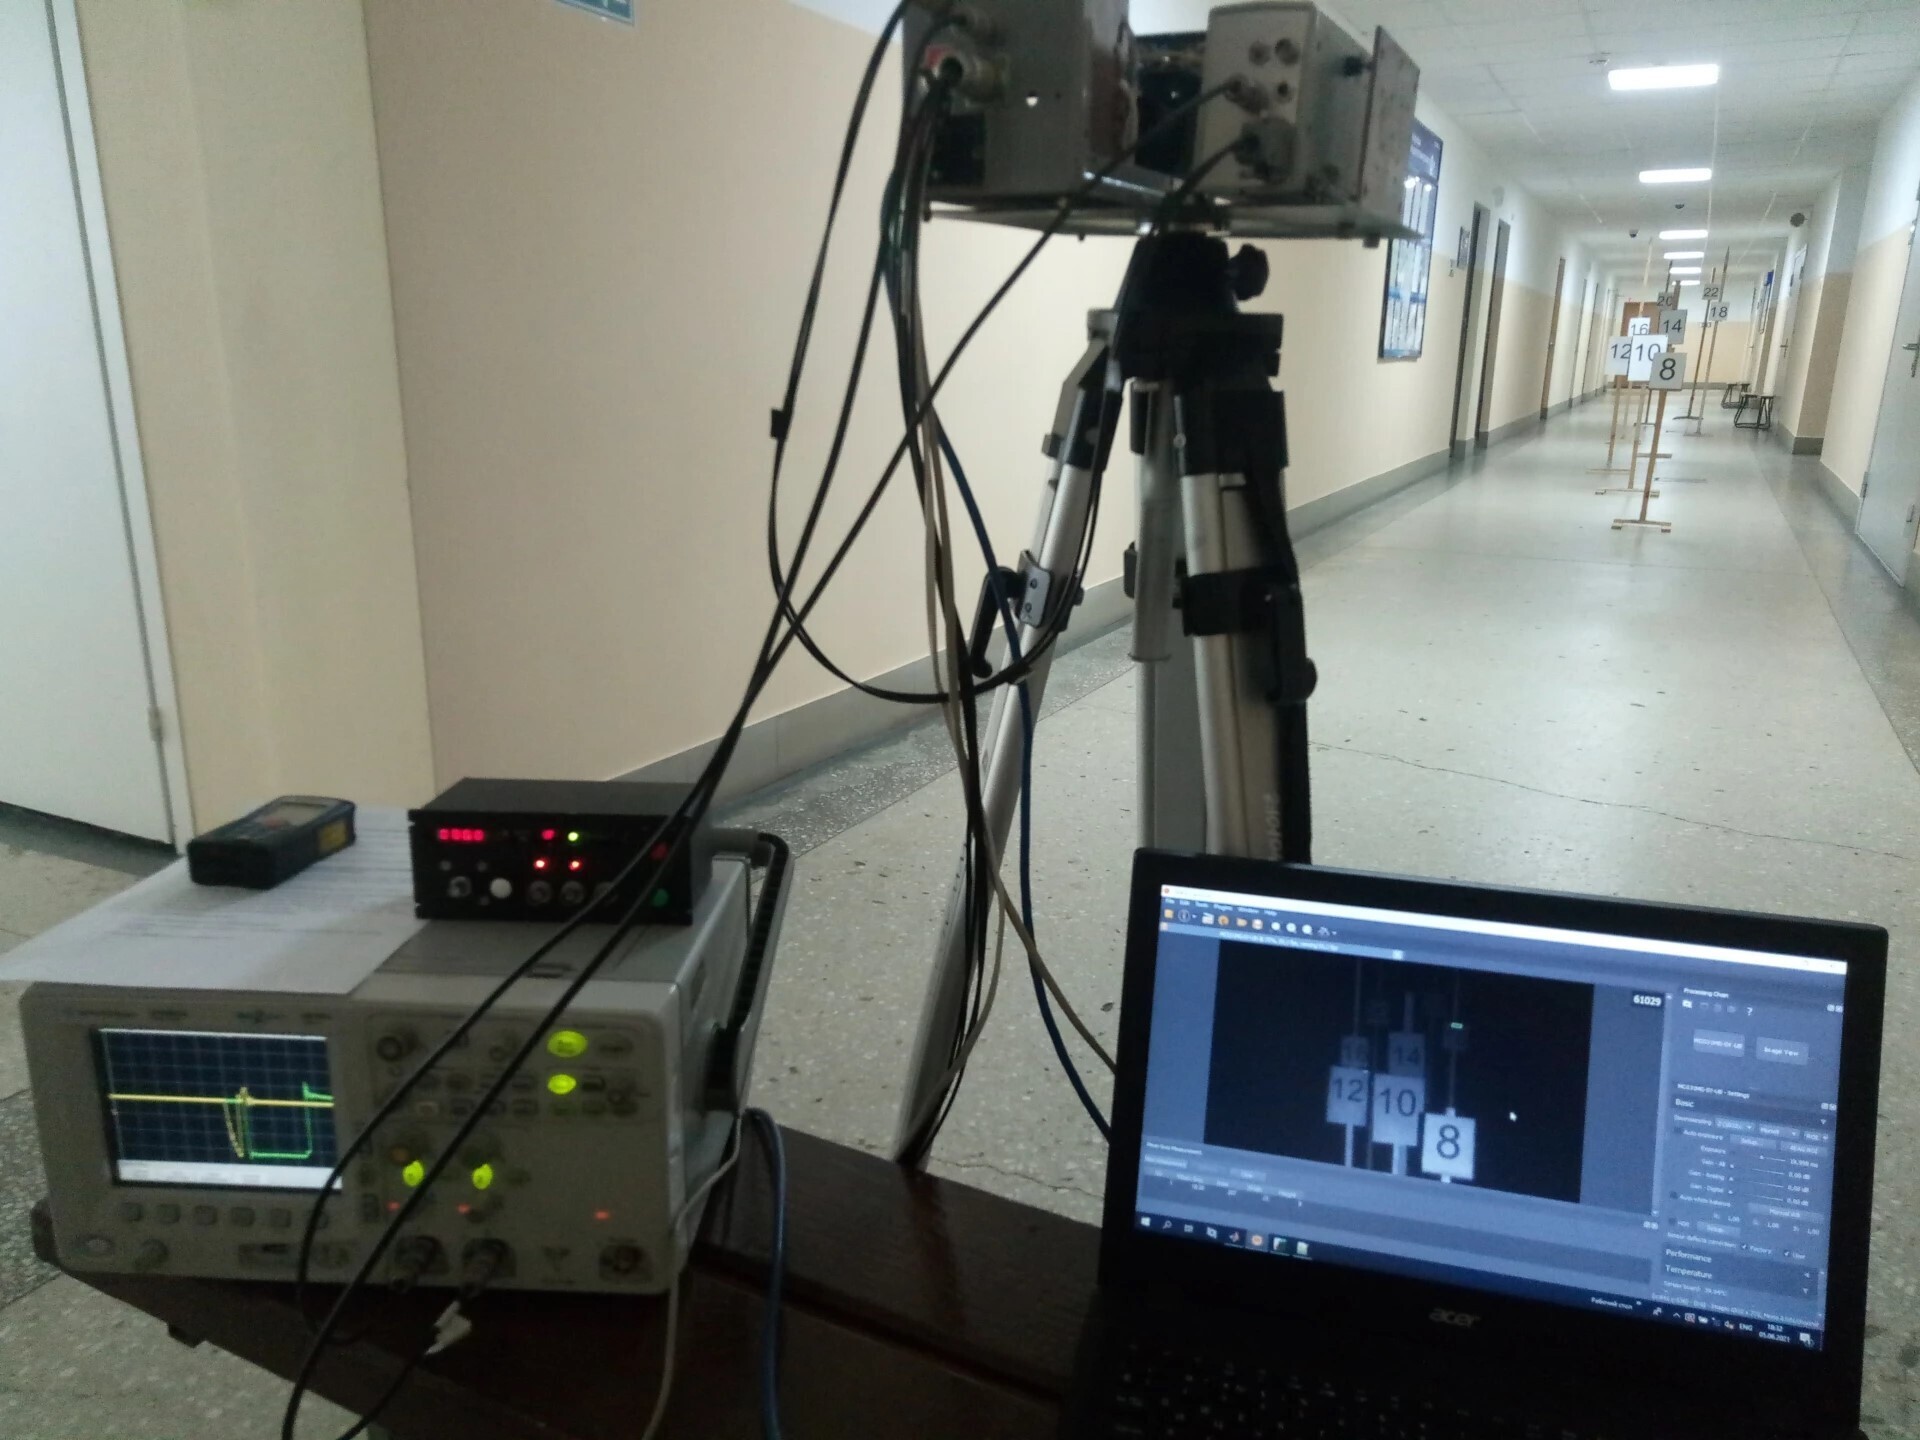
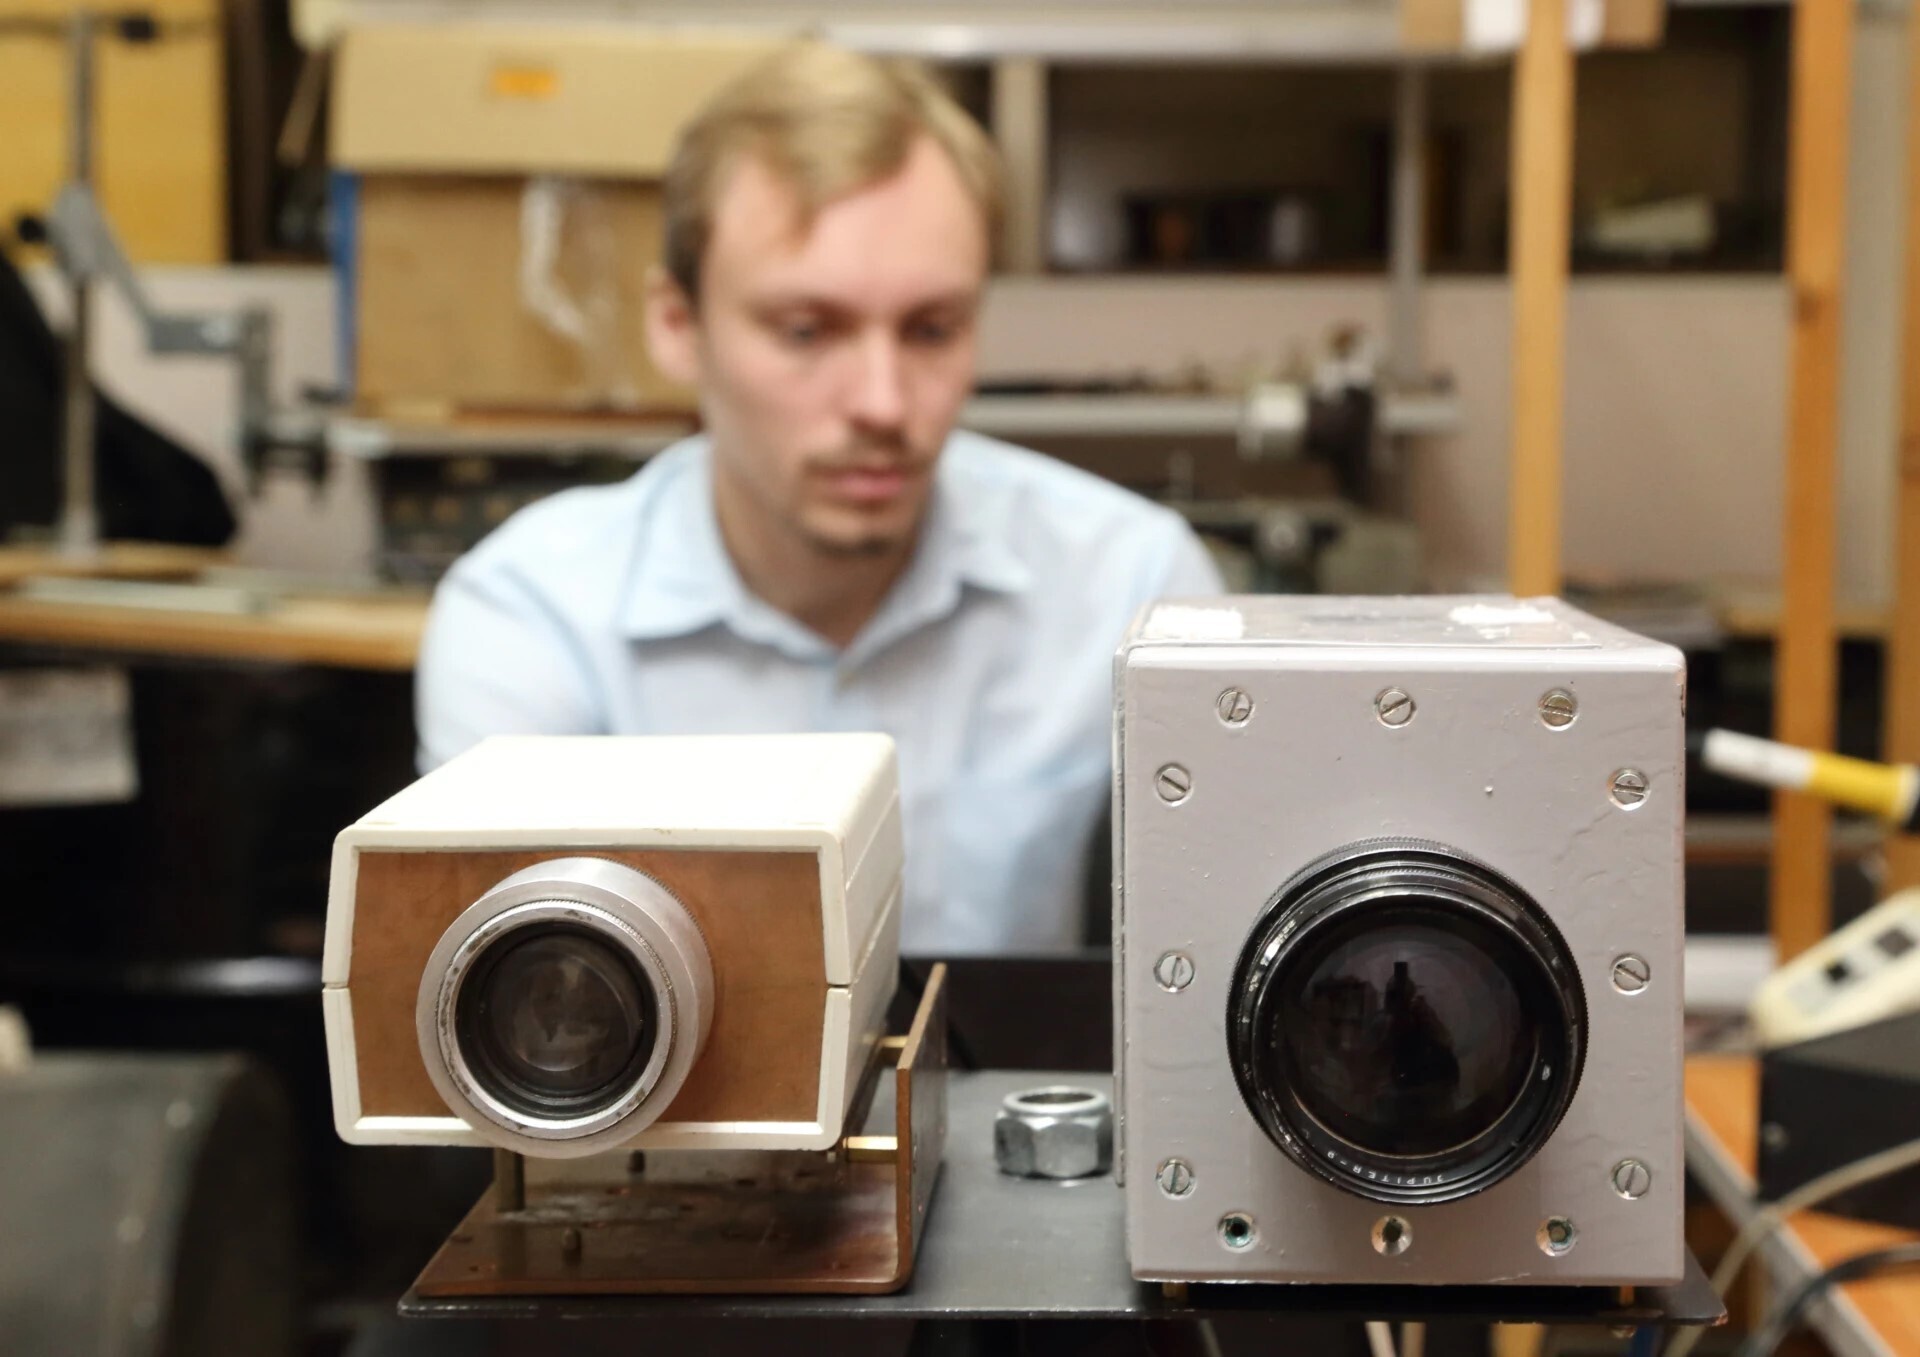
«В 2026 году в рамках инициативного проекта мы поставили перед собой задачу глубокой модернизации, миниатюризации и корпусирования нашего прибора, - рассказывает Вячеслав Капустин. – Задача не простая: необходимо было компактно расположить сложную оптическую схему и серьезную компонентную базу в небольшом корпусе. Кроме того, если ранее обработка формируемых системой данных выполнялась на ноутбуке, то при создании миниатюрной версии системы необходимо было оптимизировать все алгоритмы таким образом, чтобы они работали на вычислительных мощностях встроенного микрокомпьютера в режиме реального времени».
На данный момент система, разработанная в ТУСУРе, позволяет строить карту глубин со скоростью 25 кадров/секунду.
«Скорость обусловлена тем, что для построения карты глубин нам необходимо специальным образом сформировать минимум два кадра, после чего выполнить расчет их отношения, фильтрацию и аппроксимацию для привязки значения яркости элемента изображения к значению дальности. При дальнейшей оптимизации ПО и при уменьшении разрешения кадров, мы можем достичь частоты построения карт глубин 50 кадров/секунду и более – приемная часть нам это позволяет», - поделился аспирант и участник проекта Илья Мусихин.
На данный момент устройство полностью закорпусировано, оснащено выходом HDMI, а также возможностью беспроводного подключения через wi-fi. После того, как будет готово мобильное приложение, можно будет регулировать параметры системы со смартфона.
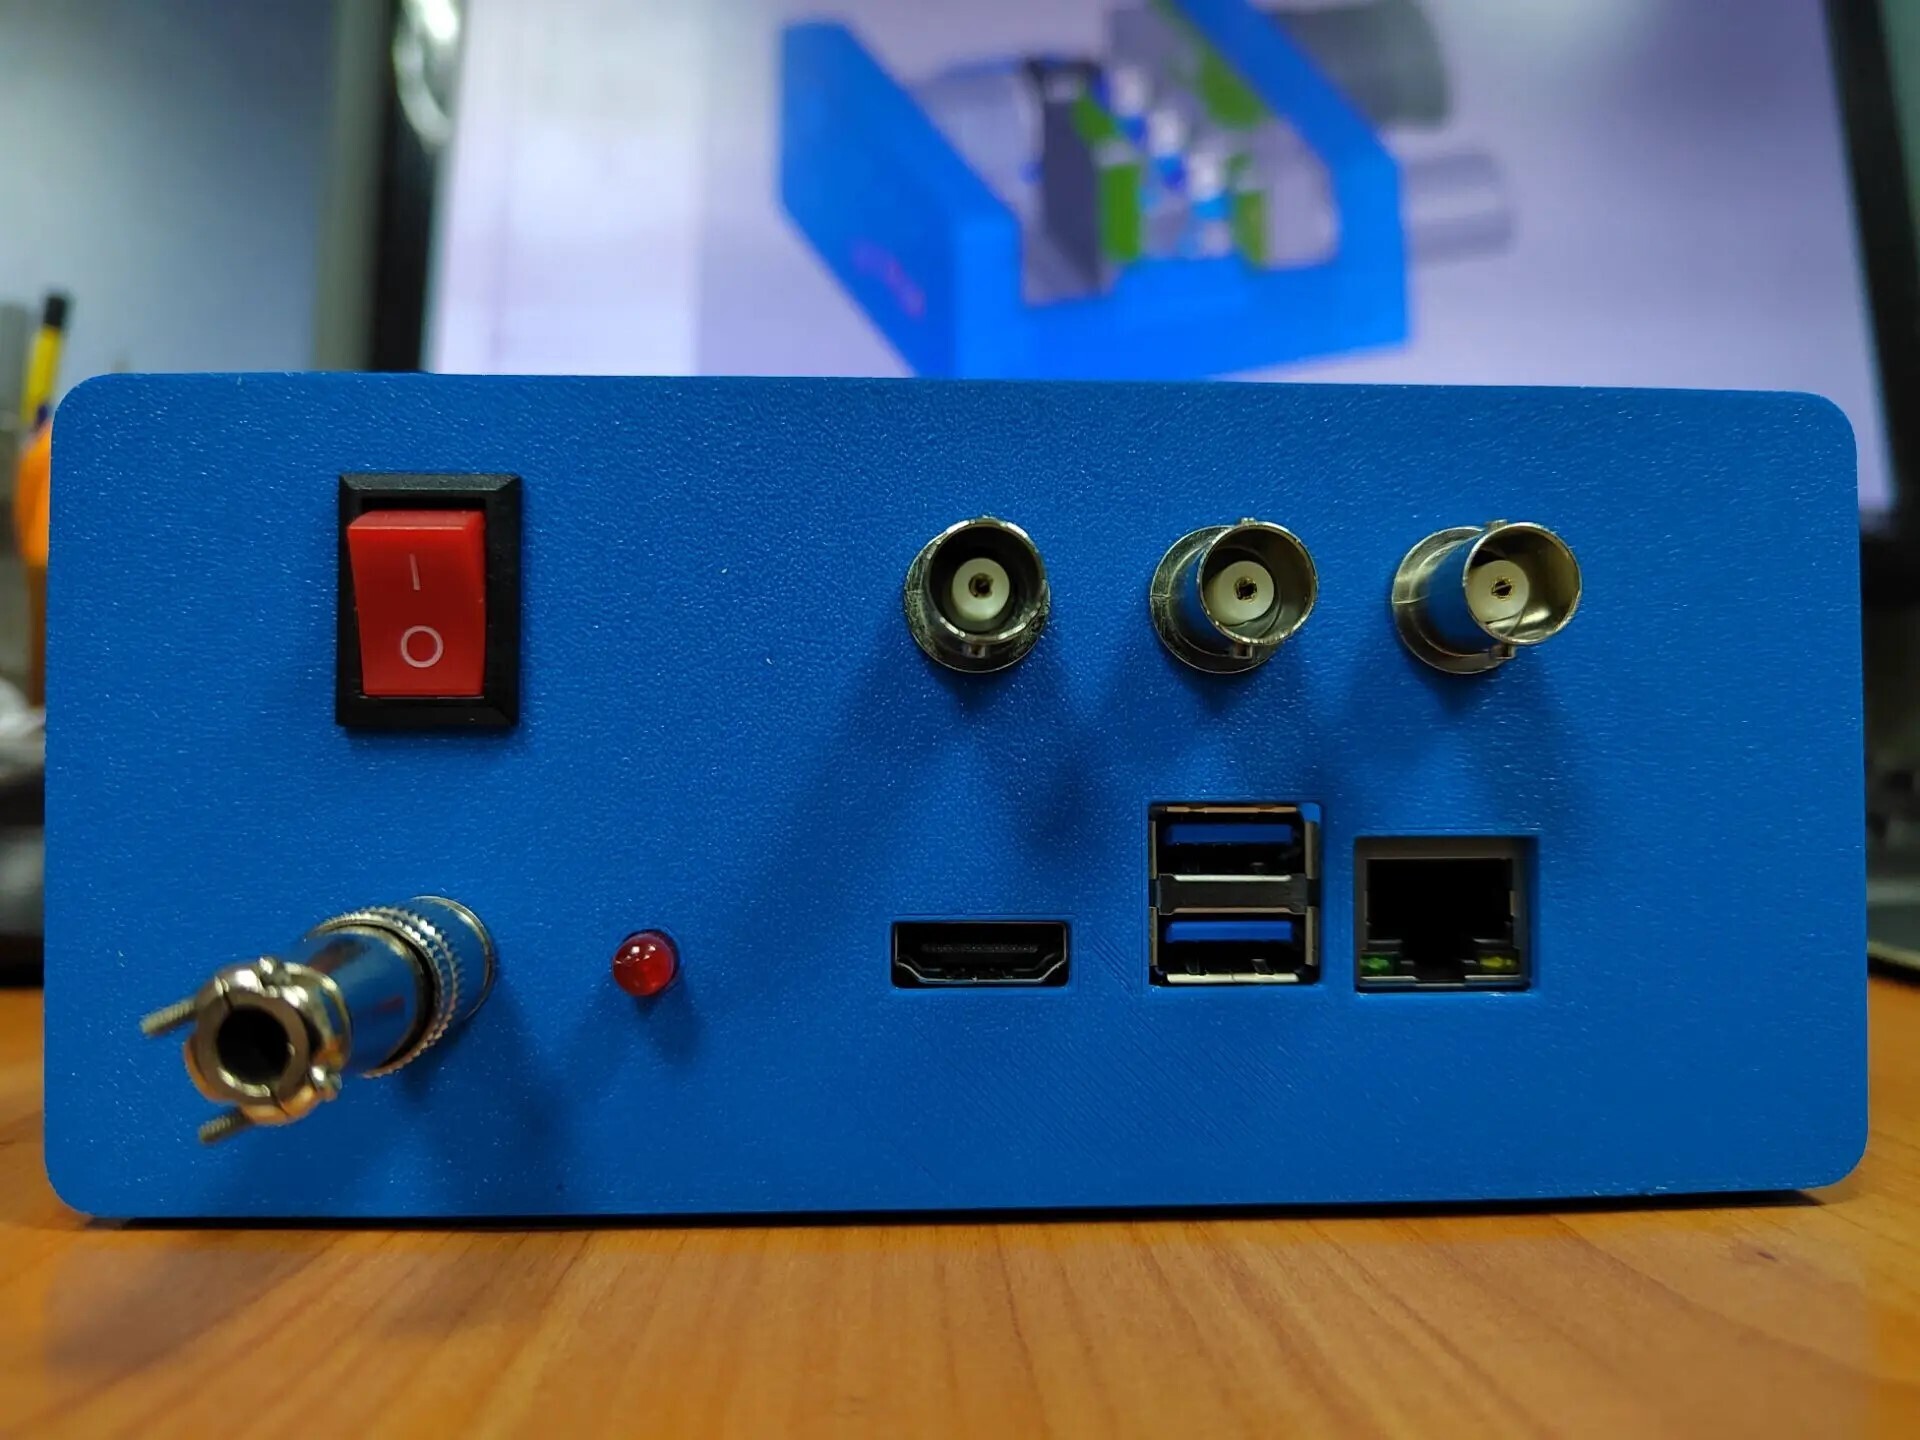
Одно из перспективных направлений дальнейшей работы над устройством ученые связывают с внедрением нейросетевых моделей так, чтобы использовать его как интеллектуальный 3D-сканер высокой точности.
«Помимо классических алгоритмов, необходимых для создания карты глубин, мы исследовали возможности активного использования нейросетевых алгоритмов, которые позволяют автоматически обнаруживать и распознавать наблюдаемые объекты. А когда мы знаем, что обнаружили и у нас есть информация о дальности до каждой точки этого объекта, мы имеем возможность более детально измерить то, что мы видим, включая конструктивные особенности и рельеф поверхности», - уточнил заведующий научно-исследовательской лабораторией «Телевизионная автоматика».